INTRODUCTION
Lack of regulation is frequently appointed as one of the barriers to develop autonomous
ships (Munim et al., 2023). In Norway the specific maritime law is the Norwegian Maritime Code (nmc 1994/2020),
focused on conventional ships.
Standards on autonomous navigation are issued by the Norwegian Maritime Authority
(nma) in Circular Series v/2020, which is the "Guidance in connection with the construction
or installation of automated functionality aimed at performing unmanned or partially
unmanned operations" (nma, 2020).
It is observed that Norway currently has automated cargo ships operating in its jurisdictional
waters, such as asko and Yara Birkeland. The development of the correspondent regulation
requires greater agility in delimiting the main tasks of its respective agents, clearly
outlining their responsibility and liability, among others.
In the United Kingdom, the Merchant Shipping Act (msa) is the law that regulates conventional
navigation. For autonomous ships, on 13th December 2023 entered into force the 3rd.
edition of the Workboat Code, published by the Maritime & Coastguard Agency (mca).
The new version is applicable to working vessels, pilot vessels and remotely operated
unmanned vessels whose keels are laid or are in a similar construction phase (mca,
2023).
The standard applies to vessels under 24 metres in English waters or in international
operations with a uk flag. The development of the Workboat aligns with the advancements
made in the mass Code, reflecting the ongoing efforts in the uk to modernize the Maritime
Shipping Act for autonomous navigation.
The imo's Maritime Safety Committee aims for the goal-based mass Code to come into
force in 2025 in a discretionary version, progressing to the mandatory edition in
2030, and coming into force in 2032. The mass Code will be supplementary to imo treaties,
providing a regulatory framework for member states that intend to operate key functions
of autonomous cargo ships or control them remotely.
While monitoring the deliberations concerning the development of the mass Code within
the imo, member states may concurrently formulate their domestic regulatory instruments.
This endeavor should be directed towards employing precise technical and legal language
and providing guidance to autonomous navigation entities in their commercial and legal
engagements.
In the Norwegian legal system, liability rules are based on fault, which means that
people involved in the ship's operations will be considered negligent if they commit
a breach of statutory rules. There are exceptions for cases involving oil pollution
and environmental damage, which are irrespective of fault. It is worth noting that
the doctrine of the Norwegian Supreme Court also considers the strict liability of
the shipowner in cases involving technical faults in a ship that collides with a structure,
such as a bridge or a dock, applying the ordinary tort rules.
In the English legal system, common law embodies a combination of precedents and judicial
decisions, well-known as case laws. Concerning the notion of fault, it aligns with
Norway, where fault and negligence are generally regarded as the norm. However, in
certain instances such as those related to oil pollution and other environmental harm,
strict liability is established.
In an effort to ascertain how Norway and the uk are addressing their domestic regulation
on autonomous navigation, the content analysis carried out from each country's sources
considered the question: how do these countries attribute tort, i.e., extracontractual
liability, to the agents involved in the event of damage committed against third parties?
Providing an answer to this question holds significance for various stakeholders.
The industrial sector stands out as a major beneficiary of the forthcoming formalization
of regulatory pragmatism. This development will enable industries to rely on established
criteria for conducting operations involving mass and obtaining authorization for
navigation within their ju-risdictional waters.
Equally noteworthy is the fact that autonomy has created opportunities to enhance
the qualifications of seafarers through training courses. These courses enable them
to oversee and manage autonomous navigation, as well as engage in activities aboard
conventional ships that follow routes coinciding with those designated for mass.
INVESTIGATION PROCESS
The content analysis conducted in Norway and the United Kingdom highlights the challenging
process of integrating existing provisions with agility into the contemporary reality
of autonomous navigation. This article demonstrates that both countries are making
progress in adapting their regulations to the new challenges presented by autonomous
functions on cargo ships, regarding liability and responsibility questions.
Specifically, this study focuses on how Norway and the uk are addressing extracontractual
liability in the context of autonomous navigation, assessing the implications for
maritime law, with the overall aim of increasing safety and efficiency in maritime
logistics. Through this investigation, the article aims to envisage perspectives on
forthcoming regulatory developments in this dynamic progressing field.
This research has the goal to compare and analyze domestic maritime rules, i.e., laws
and guidelines, from Norway and the United Kingdom, issued respectively by the Norwegian
Maritime Authority and the uk Maritime & Cost Guard Agency, through websites and books,
searching the terms "liabilit" and "responsib" (Jensen, 2021).
The research aims to identify how these countries deal with those terms in their rules,
regarding the main stakeholders involved in the cargo ship maritime operations, as
the owner, operator, charterer, master, pilot, and crew.
The countries were chosen based on their maritime vanguards, both being member states
of the United Nations Convention on the Law of the Sea (unclos), and of relevant treaties
before the imo, also they are active participants in the regulatory working group
and meetings before the imo/ msc in developing the mass Code.
For a broader search, the terms "liabilit" and "responsib" were chosen to capture
the variations of the terms. Adobe software was used to select these keywords from
the legal documents analyzed.
Also, both words can, at times, be employed interchangeably, highlighting their potential
for similar meanings. As defined by the Cambridge dictionary, liability refers to
"the fact that someone is legally responsible for something"; and responsibility can
be "something that it is your job or duty to deal with", "blame for something that
has happened".
The Norwegian rules studied in this research were the Excerpts from the nmc, of 24th
June 1994 n. 39, with later amendments up to and including 20th May 2020 n. 42; Act
of 16th February 2007 n. 9, amended by Act of 19th June 2015 n. 65, relating to Ship
Safety and Security (Ship Safety and Security Act-sssA); Regulations of 18th June
2009 n. 666, concerning the Manning of Norwegian Ships (Manning Regulations) amended
in 2011; and Circular Series v-Rsv 12-2020, the guidelines and interpretation issued
by the Norwegian Maritime Authority (Norway).
The English rules investigated were the msa 1995/2023; Guidance mgn 664 (m+f) 2023
Amendment1: certification process for vessels using innovative technology, for vessels
remotely operated or fully autonomous, with or without persons on board wanting to
operate in uk waters or out of uk ports; Guidance mgn 676 (m) 2023, unmanned non-self-propelled
barges - marpol Annexes i and iv Exemptions; and The Workboat Code Edition 3, the
safety of small workboats and pilot boats, a code of practice, published in 27th November
2023 (United Kingdom).
It is noteworthy that the inclusion of the uk's guidelines mgn 664 (m+f) 2023 and
mgn 676 (M) 2023 in this context is solely due to their specific relevance to autonomous
vessels. However, no correspondent information was yielded when employing the specified
search terms (mca, 2023).
After searching for the most relevant norms in the maritime area about civil liability,
a search was made for the number of times the terms "liabilit" and "responsib" appeared.
Excel spreadsheets were then created, one for each country, listing the laws and regulations
searched, with their titles, responsible body, year of publication, the number of
pages of each regulation; and the paragraphs containing these terms were copied into
the respective spreadsheet.
The content analysis was conducted employing the qualitative research method. This
approach involved scrutinizing selected paragraphs to identify key words and examine
their associations with references to the owner, operator, charterer, master, pilot,
and crew. The contents were then analysed again and another excel spreadsheet was
filled in with the results.
Considering the variations in the legal systems of the countries under examination,
the research was further reinforced through taking part in imo meetings regarding
the mass Code as a listener, informal academic interviews, along with doctrinal and
jurisprudential investigations (imo, 2023/2024).
It is worth noting that the present research considers the need of the embarked worker,
both in the autonomous ship and in a remote operations center, in which case the msc/imo
is in the process of discussing whether the remote operator needs to be a seafarer
or not.
RESULTS
A synthesis of the main results is presented in Table 1, where it can be seen that the legislation from both countries, the Norwegian Maritime
Code and the Merchant Shipping Act mention liability much more than responsibility.
On the other hand, the guidelines present more responsibility than liability predictions,
especially considering those in which autonomous navigation is the subject.
It should be noted that these pieces of legislation have gone through the domestic
due legal process, presenting rights and obligations in the field of navigation carried
out by conventional cargo ships, being possible to the individuals and institutions
to be punished as a result of a non compliance with it. Guidelines, in contrast, do
not require the entire legislative procedure that laws must go through, being simpler.
When faced with the practical needs of a sector, specialised professionals come together
in a multidisciplinary way to draw up these regulations.
Guidelines can be issued more quickly than a law, as was the case of Circular Series
V and the Workboat Code 3, which reflect the latest in terms of autonomous navigation
regulations in each country. Given the importance and quality of their content, they
have been endorsed by the domestic maritime authorities, generating credibility in
the maritime industry.
Table I
Summary of the first research findings
|
|
References
|
|
Rules titles
|
"liabilit"
|
"responsib"
|
|
Noruega
|
|
[4]
|
99
|
12
|
|
[5]
|
4
|
4
|
|
[6]
|
0
|
1
|
|
[7]
|
0
|
9
|
|
United Kingdom
|
|
[8]
|
524
|
46
|
|
[9]
|
0
|
0
|
|
[10]
|
0
|
0
|
|
[11]
|
5
|
43
|
Starting by analysing Norway's maritime rules, the distribution of terms within the
rules reveals the main subjects of the liabilities relating to maritime traffic as
far as the ship is concerned.
The term "liabilit" appeared 99 times in the Excerpts from the Norwegian Maritime
Code, distributed across 42 paragraphs. As shown in graph I, within the sections,
there were mentions of the owner (35), operator (1), charterer (0), master (7), pilot
(1), and crew (4). The term "responsib" occurred 12 times, spread across 7 paragraphs,
mentioning the owner (4), operator (0), charterer (1), master (6), pilot (0), and
crew (1).
The 4 mentions of "liabilit" in the Ship Safety and Security Act were distributed
in 2 paragraphs, in whose there were no mentions to the correlated words. The 4 mentions
of "responsib" were distributed in 3 paragraphs, being mentioned owner (3), operator
(0), charterer (0), master (0), pilot (0), and crew (0).
There was 1 mention of "responsib", related to the crew (1), in the Manning Regulations.
The 9 mentions of "responsib" in the Circular Series V were distributed in 7 paragraphs,
being mentioned owner (2), operator (1), charterer (1), master (0), pilot (0), and
crew (0).
Total "responsib" Total "liabilit" Circular Series V (9 "responsib") Manning Regulations
(1 "responsib" ) Ship Safetyand Security Act {4 "responsib") Excerpts(NMC) (12 "responsib")
Circular Series V(0 "liabilit") Manning (0 "liabilit" ) Ship Safety and Security Act
{4 "Liabilit" ) Excerpts (NMC) (99 "liabilit")
Figure 1
Summary of the research findings in norway
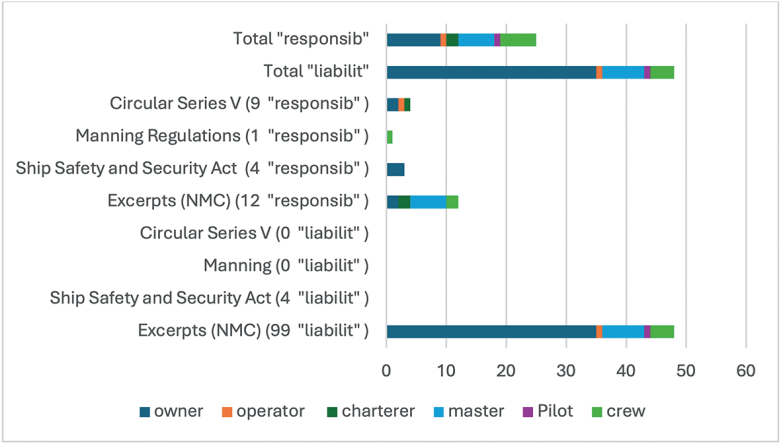
Chart created by the author with research data.
Regarding to the United Kingdom's rules, the graph ii depicts that the 524 mentions
of "liabilit" in the Merchant Shipping Act 1995/2023 were distributed in 182 paragraphs,
in whose there were mentions to owner (88), operator (0), charterer (0), master (7),
pilot (1), and crew (4). The 46 mentions of "responsib" were distributed in 35 paragraphs,
being mentioned, owner (24), operator (2), charterer (2), master (1), pilot (0), and
crew (0).
The 5 mentions of "liabilit" in The Workboat Code Edition 3 were distributed in 4
paragraphs, being mentioned, owner (8), operator (2), charterer (0), master (1), pilot
(0), and crew (4). The 43 mentions of "responsib" were distributed in 39 paragraphs,
being mentioned, owner (25), operator (25), charterer (0), master (10), pilot (1),
and crew (5).
Figure 2
Summary of the research findings in United Kingdom
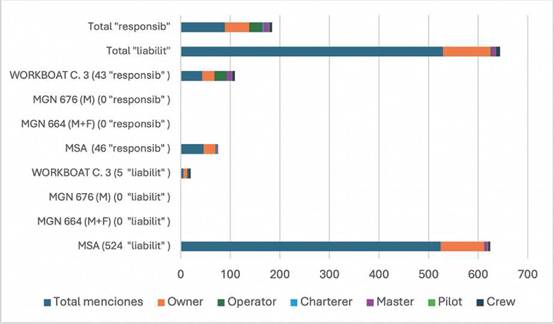
Chart created by the author with research data
Bearing in mind that the data above was taken from the main maritime regulations in
force in each country, the research reveals that the responsibility and liability
provisions does not always refer to the main agents of the ship, as the owner, operator,
charterer, master, pilot and crew. On the other hand, in both Norway and the uk, liability
and responsibility are more focused on the ship's owner. Masters are in the second
place in Norway, and operators are in the second place in the uk.
Examining the latest regulations concerning autonomous navigation, the uk's Workboat
Code Edition 3/2023 delineates a comprehensive range of responsibilities and liabilities
for individuals engaged in this domain. In contrast, Norway's Circular Series V/2020,
which was written three years before, predominantly concentrates on technical and
operational matters. This technical characteristic is expressed in practice by the
ships that are currently in operation like asko and Yara Birkeland.
Progress in the development of the mass Code in the international maritime community
contributes to the domestic regulatory landscape of the States Parties, as happened
in the uk with the Workboat Code Edition 3. At the same time, Norway, a pioneer in
the field of autonomous navigation, should develop comprehensive legal studies pertinent
to this field, focused on harmonized approach since its last Circular Series v edition.
DISCUSSION AND COMPARISON
The study identified the prevalence of mentions of liabilities over responsibilities
in the provisions of maritime law from each country. This finding draws attention
to the terms used in the regulatory scope, which as guidelines, define more responsibilities
than liabilities to the agents.
Further, it concerns the borderline of the Norwegian standard to autonomous ships
only with the technical and operational aspect, but the English standard takes also
liability aspects regarding the content.
First point of agreement is liability as a fault-based principle, where the focus
is on individuals who are responsible for causing damage, made explicit in the Collision
Convention 1910. Besides, where there is negligence, the concept of vicarious liability
is likely to be applicable, something that will be examined hereinafter.
Second, as updated by imo on 1st January 2024, both countries signed many treaties,
as collision 1910, imo 1948, solas 1974, Protocol 1978 and 1988, marpol 1973/1978,
Annexes I to V, and Protocol 1997, Annex vi, stcw 1978, colreg 1972, llmc Protocol
1996, clc fund 1992 and 2003, oprc 1990 and bunker 2001. When ratified and internalized
by the countries, the terms of these international treaties become part of their domestic
legislation.
Diversely, the Civil Law in Norway and Common Law in the uk is a distinction for the
liability legal system. It is thus further implied that in Norway, conflicts are resolved
by the way of written laws and jurisprudential doctrine. In the United Kingdom, decisions
are made by judges who interpret the law, and prior cases can set precedent. If so,
these precedents are typically binding on the lower courts but may be overturned by
the uk Supreme Court. Lower courts, as well, can set precedents that control the law
in their jurisdiction, subject of the case and often the relevant standing in the
hierarchy.
Further, the legal system from Norway and the uk consider maritime accidents involving
oil pollution and environmental demages as of strict liability. But Norway also applies
it in cases of accidents caused by technical failure of a ship that collides with
other structures (Solvang, 2021).
The uk applies the principle of entrepreneurial risk to some cases. It is based on
the activity in which a company decides to take the risk to make profit. Through this
principle, operating in a dangerous activity implies that any harm or loss caused
by the company must be covered by it, without it being necessary to prove fault or
negligence (Solvvang, 1990).
Strict liability in the Norwegian perspective
An overview of strict liability in Norway can start with the adherence to international
conventions that establish clear grounds for strict liability in specific cases. This
includes oil pollution as defined in Chapter 10 of the nmc, the principle of necessity
under the Torts Act (sections 1-4), and scenarios involving dangerous activities.
Additionally, article 151 of the nmc addresses risk activities linked to damages caused
by the shipowner's employees and contractors.
(Svendsen, 2023, pp. 457-458), outlines four criteria for establishing strict liability: (i) damage
resulting from a risk, (ii) originating from entrepreneurial activities or objects,
(iii) a strong connection between the claimed harm and the associated risk, and (iv)
the risk being steady, conventional, and exceptional. However, the significance of
each criterion and the possibility of exemptions are determined on a case-by-case
basis.
Article 151 of the nmc establishes provisions for vicarious liability. It holds the
owner or the demise charterer vicariously liable for "damage caused in the service
by the fault or neglect of the master, crew, pilot, tug, or others performing work
in the service of the ship". The word "others" indicates that the shipowner may also
be liable for damages caused by the faults of outsourced service providers.
The Torts Act is an ordinary rule not specifically targeted at maritime relations
but rather at onshore situations. In this scenario, business owners may face vicarious
liability only when damage results from an employee's fault under a contract. Consequently,
attributing vicarious liability to the owner for damages caused onshore by non-employee
contractors represents a challenge.
Article 151 of the nmc extends vicarious liability to cases involving employees and
outsourced service providers, reflecting a broader interpretation of liability within
maritime operations, compared to Torts Act, which applies vicarious liability only
for harm or losses caused by employees. Also, although the Torts Act primarily applies
to onshore situations, it occasionally influences maritime contexts when structures
onshore are involved.
The Norwegian Supreme Court decides on the strict liability of shipowners in cases
of collision with other structures (Falkanger et al., 2017):
In two cases the Supreme Court has imposed strict liability on shipowners whose ships
collided with a bridge and a dock respectively, following technical problems with
the reverse engines, see nd 1921.401 nsc neptun and nd 1952.320 nsc sokrates. The
courts, however, have not been willing to impose strict liability in cases where docks,
bridges, etc., have been damaged by ships without there having been technical failure,
see as an example nd 1958.587 nca leda .
R0sœg (2021) , on the other hand, supports the applicability of the enterprise liability to address
vicarious liability in autonomous ships. He suggests that only a few adjustments would
be required in relation to the Collision Convention 1910, and concludes:
For liability law, this means that liability should be attached to the reasonable
expectations to the safety of a shipping enterprise rather than to the internal causes
of an accident (see section 3). There is already a tradition for this called enterprise
liability, relating to the rules of vicarious liability. However, an alternative would
also be to take advantage of recognized rationales for strict liability. If the courts
do not develop the liability law in this direction, the legislator should intervene
(p. 140).
Therefore, in Norway, strict liability is shaped by international conventions, the
nmc, the Tort Act and court decisions, giving effect to liability in maritime operations.
However, there is still a need to effectively balance emerging technologies and the
complex risks of autonomous navigation within this legal framework.
Strict liability in the english perspective
Strict liability in the English perspective focuses primarily on international conventions
and in business activities that generate risks, firmed in precedents standards. Unlike
Norway, the uk does not have a specific criteria for strict liability, necessitating
a case-by-case approach. This form of liability is particularly applied in scenarios
involving dangerous activities, environmental protection, noise control, and product
defects.
In the context of business activities, if an enterprise causes damage through an employee's
error, the company's owner is held vicariously liable for the damage, independent
of the owner's direct fault. The potential claim requires revealing the damage, the
causal correlation between it and the harmful activity or product, and a breach of
the law or precedents.
In maritime field, it is necessary to the shipowners to exercise and demonstrate adherence
to duty of care principle, which cannot be hired from third-party contractors. This
principle represents a higher pattern of care than mere seaworthiness, that includes
proper crewing, adequate equipment, and safe operation to prevent harm or losses to
any concerned parties. In addition to these, it aims to guarantee safety of the crew,
cargo, environment, and other ships. The msc/imo established as a condition for mass
traffic that technological infrastructures must provide safety and security at least
equivalent of conventional ships.
Solvang (2021, p. 9) highlights some principles in the msa that share similarities with Norwegian practices.
Vicarious liability in tort requires that the damage is caused by negligence, not
being necessary to prove fault. This mode of liability blends elements of fault-based
and strict liability, as the shipowner is strictly liable for faults committed by
their employees. Consequently, shipowners have the obligation to maintain their ships
and also have a strong incentive to employ and provide competent seafarers, training
them in distinguished work practices.
Judicial interpretations indicate that if some harmful task requires a qualified professional,
and the work to be done is beyond the common scope of maritime transport, it is not
possible to demand the shipowner's duty of diligence, because it is considered to
be exceeded. In other words, there is no expectation that the shipowner can supervise
specialized services of a third-party, that fall outside the usual functions of maritime
shipping (Solvang, 2021).
Thus, in the English legal system, strict liability in maritime transport advocates
the principle of duty of care by the shipowner, and the impossibility to delegate
it to a third-party. All the framework of due diligence does not extend to highly
specialized services that are not considered the scope of the maritime transport.
Limitation of liability
The system of limitation of liability is known to have been established in stimulating
maritime trade. This framework allows shipowners, charterers, demise charterers, managers,
or salvors to limit indemnity sum in specific situations and under certain conditions,
as outlined in article 1, llmc. However, article 3, llmc excludes some situations
from this possibility, such as the case of oil pollution and nuclear ships, among
others (imo 1948).
Both Norway and the uk ratified the llmc 1996 amended Protocol and denounced the llmc
1976 Convention. The instrument has defined limits for claims related to death or
injury to persons, and to assets. The International Convention on Tonnage Measurement
of Ships considers a limiter system of a monetary amount, which is determined by the
size or cargo capacity, known as tonnage limitation.
Conventions employ the Special Drawing Rights (sdr), as defined by the International
Monetary Fund (imf). The value of the sdr is based on a set of main international
currencies, being the us dollar, Japanese yen, British pound, and euro. The intention
was that the sdr could cover the amounts involved in a claim. However, it has been
realized that the sdr cannot counteract the effects of inflation that occur in each
country of the world (Falkanger et al., 2017).
Predicting how limitation will apply to mass poses a challenge still unanswered. If
autonomous ships are excluded from limitation of liability system, it could lead to
a diverging in treatment comparing mass to conventional ships. On the other hand,
the potential unknown risks associated with the use of artificial intelligence in
autonomous navigation may justify exceptional treatment under these legal provisions,
making it another exception to the article 3, llmc.
FINAL CONSIDERATIONS
Reflecting the content presented in this article, a comparative study has been conducted
in the legalframeworks from Norway and the United Kingdom, envisaging to access documentary
information regarding autonomous navigation, focused on strict liability. For this
goal, research encompasses legislations and regulations from both countries, being
the regulations specifically related to autonomous ships.
A content analysis has been done focused on the terms "liabilit" and "responsib",
supplemented by a literature review to understand jurisprudential interpretations.
The findings retracted greater emphasis on establishing liability in legislations,
and responsibility in regulations. Notably, the owner, master, and operator are most
frequently linked to liability in the documents analyzed. Moreover, only regulations
deal with autonomous navigation so far.
Despite regulatory updates in the United Kingdom, and the practical operations of
autonomous ships Asko and Yara Birkeland in Norway, no new legislation has been identified
addressing liability and responsibility issues in autonomous navigation in these jurisdictions.
Both countries' regulations reflect the commitment to safety, security, and the environment
protection, being aligned with the principles of the mass Code.
This research, however, is not without limitations. One of them is the expectation
from the states to use the definitions that will come with the conclusion of the non-mandatory
mass Code in 2025 to make their own internal rules. Additionally, a more detailed
examination of judicial decisions in the UK, particularly relevant due to its common
law system, was beyond the scope of this study.
The study suggests that alternatives to strict liability could be explored, drawing
analogies with existing rules. In both Norway and the United Kingdom, there appears
to be potential for establishing strict liability based on the inherent entrepreneurial
risks, independent of fault or negligence.
Although the doctrine also presents the indirect liability of the shipowner as a viable
option to be applied in autonomous navigation, albeit with adjustments to the Collision
Convention, this path is challenging, as it would require the existence of a human
being acting with fault in the cause of any accident.
Therefore, while this research provides insights into the current state of maritime
law concerning autonomous navigation in Norway and the uk, it also underscores the
need for ongoing discussion and legal development. Particularly, there are barriers,
such as how to integrate mass into existing frameworks for limiting liability or determining
exceptions, which require further exploration and clarification, as well as other.
Introducción
La falta de regulación se ha señalado como una de las principales barreras para el
desarrollo de buques autónomos (Munim et al., 2023). En Noruega, la normativa marítima específica es el Código Marítimo Noruego (nmc
1994/2020), pero esta norma se enfoca en los buques convencionales.
Los estándares para la navegación autónoma los emite la Autoridad Marítima Noruega
(nma) en la Circular Serie V/2020, la cual constituye la "Guía para la construcción
o instalación de funcionalidades automatizadas destinadas a operaciones no tripuladas
o parcialmente no tripuladas" (nma, 2020).
Se observa que Noruega cuenta actualmente con buques de carga automatizados que están
operando en sus aguas jurisdiccionales, como el Asko y el Yara Birkeland. Es por ello
por lo que el desarrollo de la regulación correspondiente requiere mayor agilidad
en la delimitación de las principales funciones de sus agentes, definiendo claramente
las responsabilidades y los deberes, entre otros aspectos.
En el Reino Unido, la Ley de Navegación Mercante (msa) regula la navegación convencional.
Para buques autónomos, desde el 13 de diciembre de 2023 entró en vigor la tercera
edición del Código de Embarcaciones de Trabajo (Workboat Code), publicado por la Agencia
Marítima y de Guardacostas (mca). La nueva versión aplica para embarcaciones de trabajo,
pilotaje y buques no tripulados operados remotamente, cuyas quillas estén colocadas
o se encuentren en una fase de construcción similar (mca, 2023).
La norma rige para embarcaciones de menos de 24 m en aguas inglesas o en operaciones
internacionales con bandera británica. El desarrollo del Workboat Code se alinea con
los avances del Código Internacional de Seguridad para Buques de Superficie Marítimos
Autónomos (mass, por sus siglas en inglés, Maritime Autonomous Surface Ships), lo
cual refleja los esfuerzos del Reino Unido por modernizar la Ley de Navegación Mercante
para la navegación autónoma.
El Comité de Seguridad Marítima (msc) de la Organización Marítima Internacional (omi)
proyecta que el Código mass (basado en objetivos) entre en vigor en 2025, pero de
forma facultativa, evolucionando como edición obligatoria en 2030 y aplicable en 2032.
Este código será complementario de los tratados de la omi, y proporcionará un marco
regulatorio para los Estados miembros que operen funciones clave de buques autónomos
o que los controlen remotamente.
Mientras se monitorean las deliberaciones sobre el Código mass en la omi, los Estados
miembros pueden formular instrumentos regulatorios nacionales en paralelo. Este esfuerzo
debe orientarse hacia el empleo de lenguaje técnico y jurídico preciso, además de
brindar orientación a las entidades de navegación autónoma en sus relaciones comerciales
y legales.
En el sistema jurídico noruego las normas de responsabilidad se basan en la culpa,
lo que implica que las personas involucradas en las operaciones del buque se consideren
negligentes si incumplen dichas normas estatutarias, pero con excepciones para casos
de contaminación por hidrocarburos y daños ambientales, en los que sí se aplicará
la responsabilidad objetiva. Cabe destacar que la doctrina del Tribunal Supremo noruego
también contempla la responsabilidad objetiva del armador en casos de fallos técnicos
que provoquen colisiones con estructuras (puentes, muelles), aplicando las normas
generales de responsabilidad civil.
Mientras tanto, en el sistema jurídico británico el common law integra una combinación de precedentes y decisiones judiciales, conocidos como case law, respecto a la noción de culpa, y en esto se alinea con Noruega desde el punto de
vista de la negligencia como norma general. No obstante, en casos como el de la contaminación
por hidrocarburos u otros daños ambientales se establece la responsabilidad objetiva.
En un esfuerzo por determinar cómo Noruega y el Reino Unido abordan su regulación
doméstica sobre navegación autónoma, se realiza un análisis de contenido abordándolo
a partir de fuentes nacionales en las que se intentó responder a la pregunta ¿cómo
atribuyen estos países la responsabilidad extracontractual a los agentes involucrados
en caso de daños a terceros?
Para brindar una respuesta a esta pregunta que reviste importancia para múltiples
actores, el sector industrial emerge como el principal beneficiario de la futura formalización
del pragmatismo regulatorio, que le permite operar con criterios claros y preestablecidos
para gestionar buques autónomos (mass) y de esa forma obtener autorizaciones de navegación
en aguas jurisdiccionales.
Es igualmente importante saber que las naves autónomas han creado oportunidades para
mejorar las competencias de los marinos mediante cursos de formación que los capacitan
para supervisar y gestionar la navegación autónoma, así como para realizar actividades
en buques convencionales cuyas rutas coincidan con las designadas para el mass.
Proceso de investigación
El análisis de contenido que se empleó en los casos de Noruega y el Reino Unido resalta
el desafiante proceso de integrar con agilidad las disposiciones existentes en la
realidad contemporánea de la navegación autónoma. Este artículo demuestra que ambos
países están avanzando en la adaptación de sus regulaciones a los nuevos desafíos
que presentan las funciones autónomas en los buques de carga, con respecto a cuestiones
de responsabilidad y obligaciones.
Este estudio se centra específicamente en cómo Noruega y el Reino Unido están abordando
la responsabilidad extracontractual en el contexto de la navegación autónoma, evaluando
las implicaciones para el derecho marítimo, con el objetivo general de aumentar la
seguridad y la eficiencia en la logística marítima. Con esta investigación se busca
anticipar las perspectivas sobre los futuros desarrollos regulatorios en este campo
dinámico y en constante evolución.
El objetivo es comparar y analizar las normas marítimas nacionales, es decir, leyes
y directrices, de Noruega y el Reino Unido, emitidas respectivamente por la nma y
la mca, a través de sitios web y libros, buscando los términos "liabilit" y "responsib"
(Jensen, 2021).
También se busca identificar cómo estos países manejan dichos términos en sus normas,
en relación con las principales partes interesadas involucradas en las operaciones
marítimas de buques de carga, como el propietario, el operador, el fletador, el capitán,
el práctico y la tripulación.
Los países se seleccionaron basándose en su vanguardia marítima y teniendo en cuenta
que ambos son Estados miembros de la Convención de las Naciones Unidas sobre el Derecho
del Mar (ünclos) y de tratados relevantes ante la omi; además, son participantes activos
en el grupo de trabajo regulador y en las reuniones ante la omi/msc en el desarrollo
del Código mass.
Para realizar una búsqueda más amplia y precisa, se eligieron los términos "liabilit"
y "responsib", que permiten capturar las variaciones de los términos. Se utilizó el
software Adobe para seleccionar estas palabras clave de los documentos legales analizados.
Además, ambas palabras pueden, en ocasiones, emplearse indistintamente, resaltando
su potencial para adoptar significados similares. Según el Diccionario Cambridge,
liability se refiere al "hecho de que alguien es legalmente responsable de algo"; y responsibility puede ser "algo de lo que es tu trabajo o deber ocuparte", "culpa por algo que ha
sucedido".
Las normas noruegas estudiadas fueron los extractos del nmc, del 24 de junio de 1994
n.° 39, con enmiendas posteriores hasta el 20 de mayo de 2020 n.° 42; la Ley del 16
de febrero de 2007 n.° 9, enmendada por la Ley del 19 de junio de 2015 n.° 65, relativa
a la seguridad y la protección de buques (Ley de Seguridad y Protección de Buques-sssA);
las regulaciones del 18 de junio de 2009 n.° 666, concernientes a la dotación de buques
noruegos (Regulaciones de Dotación), enmendadas en 2011; y la Circular Serie V-RSV
12-2020, las directrices y las interpretaciones emitidas por la nma.
Las normas inglesas investigadas fueron la msa 1995/2023; la Guía mgn 664 (M+F) 2023
Enmienda 1 : proceso de certificación para buques que utilizan tecnología innovadora,
para buques operados remotamente o totalmente autónomos, con o sin personas a bordo,
que deseen operar en aguas del Reino Unido o desde puertos del Reino Unido; la Guía
mgn 676 (M) 2023, barcazas no autopropulsadas no tripuladas, exenciones de los anexos
i y IV de marpol; y el Código de Embarcaciones de Trabajo, Edición 3, la seguridad
de pequeñas embarcaciones de trabajo y botes piloto, un código de práctica, publicado
el 27 de noviembre de 2023 (Reino Unido).
Cabe destacar que la inclusión de las directrices del Reino Unido mgn 664 (M+F) 2023
y mgn 676 (M) 2023 en este contexto se debe únicamente a su relevancia específica
para los buques autónomos. Sin embargo, no se obtuvo información correspondiente al
emplear los términos de búsqueda especificados (mca, 2023).
Después de buscar las normas más relevantes en el área marítima sobre responsabilidad
civil, se realizó una búsqueda del número de veces que aparecían los términos "liabilit"
y "responsib". Luego se crearon hojas de cálculo en Excel, una para cada país, enumerando
las leyes y regulaciones buscadas, con sus títulos, el organismo responsable, el año
de publicación y el número de páginas de cada regulación; los párrafos que contenían
estos términos se copiaron en la respectiva hoja de cálculo.
El análisis de contenido se llevó a cabo empleando el método de investigación cualitativa.
Este enfoque implicó examinar los párrafos seleccionados para identificar palabras
clave y examinar sus asociaciones con referencias al propietario, el operador, el
fletador, el capitán, el práctico y la tripulación. Luego, los contenidos se analizaron
nuevamente y se completó otra hoja de cálculo en Excel con los resultados.
Considerando las variaciones en los sistemas legales de los países bajo examen, la
investigación se reforzó además participando como oyentes en reuniones de la omi respecto
al Código mass, y realizando entrevistas académicas informales, junto con investigaciones
doctrinales y jurisprudenciales (omi, 2023/2024).
Es importante señalar que la presente investigación considera que el operador de la
embarcación es necesario, tanto en el buque autónomo como en un centro de operaciones
remotas, y en ese caso el msc/omi está en proceso de discutir si se necesita o no
que el operador remoto sea un marino.
Resultados
Se presenta una síntesis de los principales resultados en la tabla 8.1, donde se observa
que la legislación de ambos países, el nmc y la Ley de Navegación Mercante, menciona
"liabilit" mucho más que "responsib". Por otro lado, las directrices presentan más
predicciones de "responsib" que de "lia-bilit", especialmente aquellas en las que
la navegación autónoma es el tema.
Cabe señalar que las leyes han pasado por el correspondiente proceso legislativo interno,
en el cual se prescriben derechos y obligaciones en el ámbito de la navegación realizada
por buques de carga convencionales, y es posible que individuos e instituciones sean
sancionados por su incumplimiento. En contraste, las directrices no requieren el procedimiento
legislativo que siguen las leyes, porque buscan ser más operativas, regidas por las
necesidades prácticas de un sector en el que profesionales especializados se reúnen
para elaborar estas regulaciones de manera multidisciplinaria.
Las directrices pueden emitirse con mayor rapidez que una ley, como ha sido el caso
de la Circular Serie V y el Código de Embarcaciones de Trabajo, Edición 3, que reflejan
lo último en cuanto a regulaciones de navegación autónoma en cada país. Debido a la
importancia y a la calidad de su contenido, las autoridades marítimas nacionales las
han respaldado para generar credibilidad en la industria.
Tabla 8.1
Resumen de los primeros hallazgos de la investigación
|
|
Referencias
|
|
Títulos de las normas
|
"liabilit"
|
"responsib"
|
|
Noruega
|
|
[4]
|
99
|
12
|
|
[5]
|
4
|
4
|
|
[6]
|
0
|
1
|
|
[7]
|
0
|
9
|
|
United Kingdom
|
|
[8]
|
524
|
46
|
|
[9]
|
0
|
0
|
|
[10]
|
0
|
0
|
|
[11]
|
5
|
43
|
Comenzando con el análisis de las normas marítimas de Noruega, la distribución de
términos dentro de las normas revela los principales sujetos de las responsabilidades
relacionadas con el tráfico marítimo en lo que concierne al buque.
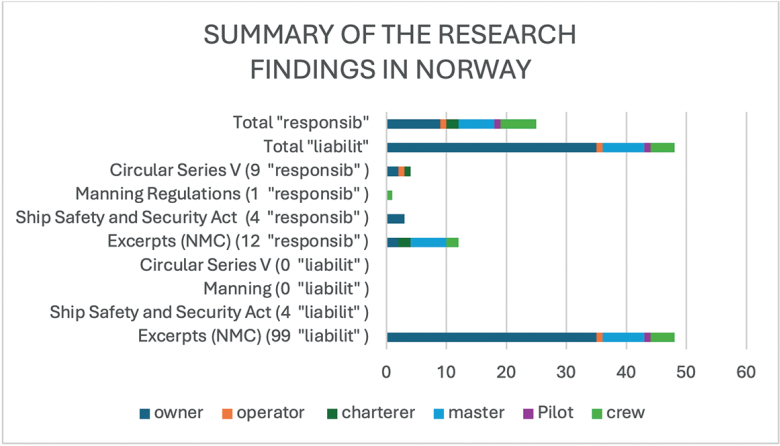
El término "liabilit" apareció 99 veces en los extractos del Código Marítimo Noruego,
distribuido en 42 párrafos. Como se muestra en la figura 8.1, en las secciones se
hicieron menciones al propietario (35), al operador (1), al fletador (0), al capitán
(7), al práctico (1) y a la tripulación (4). El término "responsib" se presentó 12
veces, repartido en 7 párrafos, mencionando al propietario (4), al operador (0), al
fletador (1), al capitán (6), al práctico (0) y a la tripulación (1).
Las 4 menciones de "liabilit" en la Ley de Seguridad y Protección de Buques se distribuyeron
en 2 párrafos, en los cuales no se hicieron menciones a las palabras correlacionadas.
Las 4 menciones de "responsib" se distribuyeron en 3 párrafos, aludiendo al propietario
(3), el operador (0), el fletador (0), el capitán (0), el práctico (0) y la tripulación
(0).
Se registró 1 mención de "responsib", relacionada con la tripulación (1), en las Regulaciones
de Dotación.
Las 9 menciones de "responsib" en la Circular Serie V se distribuyeron en 7 párrafos,
mencionándose al propietario (2), al operador (1), al fletador (1), al capitán (0),
al práctico (0) y a la tripulación (0).
Figura 8.1
Resumen de los hallazgos de la investigación en Noruega
Fuente: elaboración propia con información de la investigación.
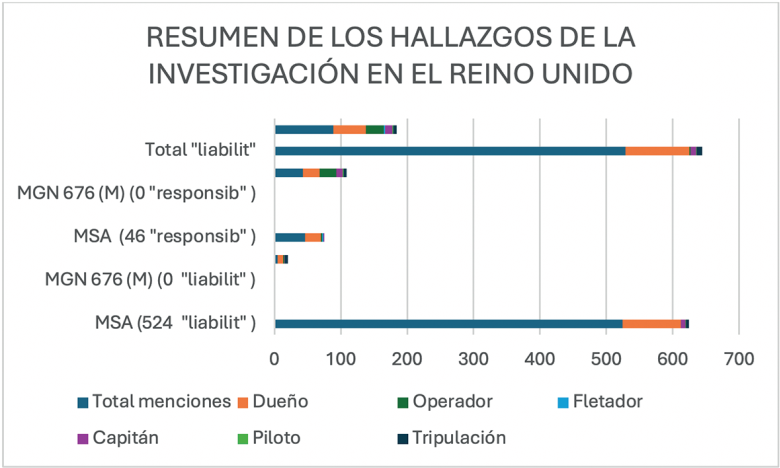
En cuanto a las normas del Reino Unido, la figura 8.2 muestra que las 524 menciones
de "liabilit" en la Ley de Navegación Mercante 1995/2023 se distribuyeron en 182 párrafos,
mencionando al propietario (88), al operador (0), al fletador (0), al capitán (7),
al práctico (1) y a la tripulación (4). Las 46 menciones de "responsib" se distribuyeron
en 35 párrafos, mencionando al propietario (24), al operador (2), al fletador (2),
al capitán (1), al práctico (0) y a la tripulación (0).
Las 5 menciones de "liabilit" en el Código de Embarcaciones de Trabajo, Edición 3,
se distribuyeron en 4 párrafos, mencionando al propietario (8), al operador (2), al
fletador (0), al capitán (1), al práctico (0) y a la tripulación (4). Las 43 menciones
de "responsib" se distribuyeron en 39 párrafos, mencionando al propietario (25), al
operador (25), al fletador (0), al capitán (10), al práctico (1) y a la tripulación
(5).
Figura 8.2
Resumen de los hallazgos de la investigación en el Reino Unido
Fuente: elaboración propia con información de la investigación.
Considerando que los datos anteriores se hallaron en las principales normativas marítimas
vigentes en cada país, la investigación revela que las disposiciones sobre la responsabilidad
y las obligaciones no siempre hacen referencia a los principales agentes del buque,
tales como el propietario, el operador, el fletador, el capitán, el práctico y la
tripulación. Por otro lado, en ambos países, tanto "liabilit" como "responsib" se
enfocan mayoritariamente en el propietario del buque. En Noruega, el capitán ocupa
el segundo lugar, mientras que en el Reino Unido el operador se ubica en la segunda
posición.
Al examinar las regulaciones más recientes en materia de navegación autónoma, el Código
de Embarcaciones de Trabajo, Edición 3/2023, del Reino Unido delimita un rango integral
de responsabilidades y obligaciones para los individuos involucrados en este ámbito.
En contraste, la Circular Serie V/2020 de Noruega, redactada tres años antes, se concentra
predominantemente en aspectos técnicos y operacionales, característica expresada en
la práctica por buques en operación como Asko y Yara Birkeland.
El avance en el desarrollo del Código mass en la comunidad marítima internacional
contribuye al panorama regulatorio interno de los Estados parte, como ocurrió en el
Reino Unido con el Código de Embarcaciones de Trabajo, Edición 3. Al mismo tiempo,
Noruega, como pionera en el campo de la navegación autónoma, debería desarrollar estudios
jurídicos integrales y pertinentes en esta área, enfocados y armonizados desde su
última edición de la Circular Serie V.
Discusión y comparación
El estudio identificó la prevalencia de las menciones de las obligaciones frente a
las de las responsabilidades en las disposiciones del derecho marítimo de cada país.
Este hallazgo llama la atención sobre los términos utilizados en el ámbito regulatorio,
que, en calidad de directrices, definen más responsabilidades que obligaciones para
los agentes.
Además, se evidencia la limitación del estándar noruego para regular los buques autónomos
únicamente con base en el aspecto técnico y operativo, mientras que el estándar inglés
incorpora aspectos relativos a la obligación en cuanto al contenido.
El primer punto en el que hay concordancia es la obligación como principio basado
en la culpa, en el cual el foco se centra en los individuos responsables de causar
daños, hecho explicitado en la Convención de Colisiones de 1910. Asimismo, en casos
de negligencia, es probable que se aplique el concepto de responsabilidad vicaria
(extracontractual por hecho ajeno), aspecto que se examinará a continuación.
En segundo lugar, según lo actualizado por la omi el 1 de enero de 2024, ambos países
han suscrito numerosos tratados, tales como Colisión 1910, omi 1948, Solas 1974, Protocolo
1978 y 1988, Marpol 1973/1978, Anexos I a V, y Protocolo 1997, Anexo VI, stcw 1978,
Colreg 1972, Protocolo llmc 1996, Fondo clc 1992 y 2003, oprc 1990 y Bunker 2001.
Y una vez que los países los ratificaron y los internalizaron, los términos de estos
tratados internacionales comenzaron a hacer parte de su legislación interna.
De manera diferenciada, la distinción entre el derecho civil en Noruega y el common law en el Reino Unido representa una diferenciación para el sistema jurídico de obligaciones.
Esto implica, por tanto, que en Noruega los conflictos se resuelven a través de las
leyes escritas y la doctrina jurisprudencial, mientras que en el Reino Unido las decisiones
las toman los jueces que interpretan la ley, y los casos previos pueden sentar precedentes
que, en general, son vinculantes para los tribunales inferiores, aunque la Corte Suprema
del Reino Unido puede revocarlos. Asimismo, los tribunales inferiores pueden establecer
precedentes que rijan la ley en su jurisdicción, en función del asunto y a menudo
de la posición jerárquica pertinente.
Además, los sistemas jurídicos de Noruega y del Reino Unido consideran como de responsabilidad
objetiva los accidentes marítimos que incluyen contaminación por hidrocarburos y daños
ambientales. Sin embargo, Noruega también lo aplica en casos de accidentes causados
por fallas técnicas de un buque que colisiona con otras estructuras (Solvang, 2021).
El Reino Unido aplica el principio de riesgo empresarial en algunos casos. Este se
basa en la actividad en la que una empresa decide asumir el riesgo para obtener beneficios.
Mediante este principio, operar en una actividad peligrosa implica que la empresa
debe asumir cualquier daño o pérdida que ocasione, sin que sea necesario probar culpa
o negligencia (Solvang, 2021).
Responsabilidad objetiva desde la perspectiva noruega
Una visión general de la responsabilidad objetiva en Noruega puede sustentarse con
la adhesión a convenciones internacionales que establecen fundamentos claros para
la responsabilidad objetiva en casos específicos. Esto incluye la contaminación por
hidrocarburos, tal como se define en el capítulo 10 del nmc, el principio de necesidad
bajo la Ley de Agravios (secciones 1-4) y escenarios que incluyen actividades peligrosas.
Además, el artículo 151 del nmc aborda las actividades de riesgo vinculadas a los
daños causados por los empleados y contratistas del armador (Svendsen, 2023, pp. 457-458), y establece cuatro criterios para fundamentar la responsabilidad objetiva:
1) el daño derivado de un riesgo, 2) originado en actividades u objetos empresariales,
3) una conexión estrecha entre el perjuicio reclamado y el riesgo asociado, y 4) que
el riesgo sea constante, convencional y excepcional. Sin embargo, la importancia de
cada criterio y la posibilidad de que haya exenciones se determinan caso por caso.
El artículo 151 del nmc establece disposiciones para la responsabilidad vicaria (extracontractual
por hecho ajeno), imputándosela al armador o al fletador final por daños ocasionados
en el servicio por culpa o negligencia del capitán, la tripulación, el práctico, el
remolcador u otros que presten servicios al buque. La palabra otros indica que el armador también podría ser responsable por los daños ocasionados por
las fallas de proveedores de servicios subcontratados.
La Ley de Agravios (que busca compensar por daños causados por otra persona, empresa
o entidad que está bajo su contrato) es una norma ordinaria que no se dirige específicamente
a las relaciones marítimas, sino a las situaciones en tierra. En este contexto, los
empresarios solo podrían enfrentar la responsabilidad vicaria cuando el daño resulte
de la culpa de un empleado bajo contrato. Por consiguiente, atribuir responsabilidad
vicaria al armador por daños causados en tierra por contratistas no empleados representa
un desafío.
El artículo 151 del nmc extiende la responsabilidad vicaria a casos que involucran
a empleados y proveedores de servicios subcontratados, reflejando una interpretación
más amplia de la obligación dentro de las operaciones marítimas, en comparación con
la Ley de Agravios, que aplica la responsabilidad vicaria únicamente por perjuicios
o pérdidas ocasionados por empleados. Asimismo, aunque la Ley de Agravios se aplica
principalmente a situaciones en tierra, ocasionalmente influye en contextos marítimos,
cuando intervienen estructuras en tierra.
La Corte Suprema de Noruega decide sobre la responsabilidad objetiva de los armadores
en casos de colisión con otras estructuras (Falkanger et al., 2017). En dos casos, la Corte Suprema impuso responsabilidad objetiva a armadores cuyos
buques colisionaron, respectivamente, con un puente y un muelle, tras problemas técnicos
con los motores inversos (véase nd 1921.401 nsc neptün y nd 1952.320 nsc sükrates).
Sin embargo, los tribunales no han querido imponer responsabilidad objetiva en casos
en los que los buques han dañado muelles, puentes, etc., sin que se haya presentado
una falla técnica (véase, por ejemplo, nd 1958.587 nca leda).
R0sœg (2021, p. 140) , por otro lado, respalda la aplicabilidad de la responsabilidad empresarial para
abordar la responsabilidad vicaria en buques autónomos. Este autor sugiere que solo
se requerirían unos pocos ajustes en relación con la Convención de Colisiones de 1910,
y concluye:
Para el derecho de obligaciones, esto significa que la responsabilidad debería estar
vinculada a las expectativas razonables sobre la seguridad de una empresa naviera,
en lugar de a las causas internas de un accidente (véase sección 3). Ya existe una
tradición para esto denominada responsabilidad empresarial, relacionada con las reglas
de responsabilidad vicaria. Sin embargo, otra alternativa sería aprovechar los fundamentos
reconocidos para la responsabilidad objetiva. Si los tribunales no desarrollan el
derecho de obligaciones en esta dirección, el legislador debería intervenir (R0sœg, 2021, p. 140).
Por lo tanto, en Noruega la responsabilidad objetiva se conforma a partir de convenciones
internacionales, el nmc, la Ley de Agravios y las decisiones judiciales, dando efecto
a la obligación en las operaciones marítimas. Sin embargo, aún es necesario equilibrar
eficazmente las tecnologías emergentes y los riesgos complejos de la navegación autónoma
dentro de este marco jurídico.
Responsabilidad objetiva desde la perspectiva inglesa
La responsabilidad objetiva desde la perspectiva inglesa se centra primordialmente
en las convenciones internacionales y en las actividades empresariales que generan
riesgos, consolidada en estándares determinados por los precedentes judiciales. A
diferencia de Noruega, el Reino Unido no cuenta con un criterio específico para la
responsabilidad objetiva, lo que requiere un enfoque caso por caso. Esta forma de
responsabilidad se aplica particularmente en escenarios que incluyen actividades peligrosas,
protección ambiental, control de ruidos y productos defectuosos.
En el contexto de las actividades empresariales, si una empresa ocasiona un daño mediante
un error de un empleado, el propietario de la empresa se considera responsable de
manera vicaria por el daño, independientemente de la culpa directa del propietario.
La reclamación potencial requiere evidenciar el daño, la correlación causal entre
este y la actividad o el producto dañino, y una infracción de la ley o de los precedentes
judiciales.
En el ámbito marítimo es necesario que los armadores ejerzan y demuestren apego al
principio del deber de diligencia, el cual no puede ser delegado a contratistas externos.
Este principio representa un estándar de cuidado superior al de la sola navegabilidad,
que incluye la adecuada dotación de personal, equipos idóneos y una operación segura
para prevenir daños o pérdidas a las partes involucradas. Además, se pretende garantizar
la seguridad de la tripulación, la carga, el medioambiente y otros buques. El msc/omi
estableció como condición para el tráfico mass que las infraestructuras tecnológicas
autónomas proporcionen un nivel de seguridad equivalente, al menos, al de los buques
convencionales.
Solvang (1990, p. 9) destaca algunos principios de la msa que tienen similitudes con
las prácticas noruegas. La responsabilidad vicaria en caso de daños requiere que el
perjuicio sea causado por negligencia, sin necesidad de probar la culpa. Este modo
de responsabilidad combina elementos de la responsabilidad basada en la culpa y de
la responsabilidad objetiva, ya que el armador es responsable objetivamente por las
faltas o fallas cometidas por sus empleados. En consecuencia, los armadores tienen
la obligación de mantener sus buques y un fuerte incentivo para emplear y capacitar
a marinos competentes, instruyéndolos en prácticas laborales distinguidas.
Las interpretaciones judiciales indican que, si una tarea perjudicial requiere un
profesional calificado para un oficio que desconoce y el trabajo a realizar excede
el alcance común del transporte marítimo, no es posible exigir el deber de diligencia
del armador, pues se considera excedido. En otras palabras, no se espera que el armador
supervise servicios especializados de terceros que se encuentren fuera de las funciones
habituales del transporte marítimo (Solvang, 1990).
Así, en el sistema jurídico inglés, la responsabilidad objetiva en el transporte marítimo
aboga por el principio del deber de diligencia por parte del armador y la imposibilidad
de delegarlo a un tercero. Sin embargo, todo el marco de la debida diligencia no se
extiende a servicios altamente especializados que no se consideran parte del alcance
del transporte marítimo.
Limitación de responsabilidad
El sistema de limitación de la responsabilidad se ha establecido para estimular el
comercio marítimo. Este marco permite a armadores, fletadores, fletadores a tiempo
determinado, gestores o salvadores limitar el monto de la indemnización en situaciones
específicas y bajo determinadas condiciones, según lo establecido en el artículo 1
del llmc (Convention on Limitation of Liability for Maritime Claims). Sin embargo,
el artículo 3 del llmc excluye algunas situaciones de esta posibilidad, como en el
caso de la contaminación por hidrocarburos y buques nucleares, entre otros (United
Nations, 1976).
Tanto Noruega como el Reino Unido ratificaron el protocolo modificado del llmc 1996,
y denunciaron la Convención llmc 1976. El instrumento ha definido límites para reclamaciones
relacionadas con la muerte o lesiones a personas y a bienes. La Convención Internacional
sobre Medidas de Tonelaje de Buques contempla un sistema limitador basado en un monto
monetario, que se determina por el tamaño o la capacidad de carga, conocido como limitación
por tonelaje.
Predecir cómo se aplicará la limitación en el contexto del mass plantea un desafío
aún sin respuesta. Si los buques autónomos quedan excluidos del sistema de limitación
de responsabilidad, lo que podría derivar en un tratamiento divergente al compararlos
con los buques convencionales. Por otro lado, los potenciales riesgos desconocidos
asociados con el uso de inteligencia artificial en la navegación autónoma podrían
justificar un tratamiento excepcional bajo estas disposiciones legales, constituyendo
otra excepción al artículo 3 del llmc (Convenio sobre Limitación de la Responsabilidad
Nacida de Reclamaciones de Derecho Marítimo).
Predecir cómo se aplicará la limitación en el contexto del mass plantea un desafío
que aún no se ha resuelto. Si los buques autónomos quedan excluidos del sistema de
limitación de responsabilidad, ello podría conducir a un tratamiento divergente al
comparar el mass con los buques convencionales. Por otro lado, los potenciales riesgos
desconocidos asociados con el uso de la inteligencia artificial en la navegación autónoma
podrían justificar un tratamiento excepcional en virtud de estas disposiciones legales,
constituyendo otra excepción al artículo 3 del llmc.
Consideraciones finales
Para resumir el contenido presentado en este artículo, hay que decir que se ha realizado
un estudio comparativo de los marcos jurídicos de Noruega y el Reino Unido, con el
objetivo de acceder a la información documental relacionada con la navegación autónoma,
centrada en la responsabilidad objetiva. Con este propósito, la investigación abarca
legislaciones y normativas de ambos países, siendo estas últimas las específicamente
relacionadas con los buques autónomos.
Además, se llevó a cabo un análisis de contenido centrado en los términos "liabilit"
y "responsib", complementado con una revisión bibliográfica para comprender las interpretaciones
jurisprudenciales.
Los hallazgos evidenciaron que existe un mayor énfasis en el establecimiento de la
responsabilidad en las legislaciones y en la responsabilidad en las regulaciones.
Es destacable que el propietario, el capitán y el operador son los sujetos vinculados
con mayor frecuencia a la responsabilidad en los documentos analizados. Además, hasta
el momento, únicamente las regulaciones abordan la navegación autónoma.
A pesar de las actualizaciones regulatorias en el Reino Unido y de las operaciones
prácticas de los buques autónomos Asko y Yara Birkeland en Noruega, no se ha identificado
ninguna nueva legislación que aborde las cuestiones de responsabilidad y obligaciones
en la navegación autónoma en estas jurisdicciones.
Las normativas de ambos países reflejan el compromiso con la seguridad, la protección
y la salvaguarda del medioambiente, alineándose con los principios del Código mass.
No obstante, esta investigación no está exenta de limitaciones. Una de ellas es la
expectativa de que los Estados utilicen las definiciones que surgirán con la conclusión
del Código mass no obligatorio en 2025 para elaborar sus propias normas internas.
Adicionalmente, un examen más detallado de las decisiones judiciales en el Reino Unido,
particularmente relevante debido a su sistema de common law, quedó fuera del alcance de este estudio.
Se sugiere que podrían explorarse alternativas a la responsabilidad objetiva, estableciendo
analogías con las normas existentes. En Noruega y en el Reino Unido parece haber potencial
para establecer una responsabilidad objetiva basada en los riesgos inherentes a la
actividad empresarial, independientemente de la culpa o la negligencia.
Aunque la doctrina también plantea la responsabilidad indirecta del armador como opción
viable para aplicarla en la navegación autónoma - aunque con ajustes a la Convención
de Colisiones-, esta vía es compleja, ya que requeriría la existencia de un ser humano
que actúe con culpa en la causa de cualquier accidente.
Por lo tanto, si bien esta investigación ofrece perspectivas sobre el estado actual
del derecho marítimo en relación con la navegación autónoma en Noruega y el Reino
Unido, también subraya la necesidad de una discusión y un desarrollo legal continuos.
En particular, existen barreras, como la integración del mass en los marcos existentes
para limitar la responsabilidad o determinar excepciones que requieren una mayor exploración
y clarificación, entre otros aspectos.